הסטארטאפ בונה סביבת סימולציה לבדיקת מפגשים מסוכנים בין רובוטים לאנשים. הכסף יממן פיתוח ופיילוטים, אך אין עדיין מדדי תוצאה עצמאיים או תקן שהמערכת מוסמכת לפיו.
SafeWorld יצאה ממצב חשאי ב־5 באוקטובר עם גיוס seed של 12.2 מיליון דולר. את הסבב הובילו Shine Capital ו־a16z Speedrun, והשתתפו בו גם BoxGroup, הקרן של Carnegie Mellon University, Innovation Endeavors ו־SV Angel. החברה אינה מפתחת רובוט חדש. היא מנסה לבנות שכבת בדיקה לרובוטים שמופעלים באמצעות מערכות AI ומתוכננים לעבוד ליד אנשים.
מה המוצר אמור לבדוק
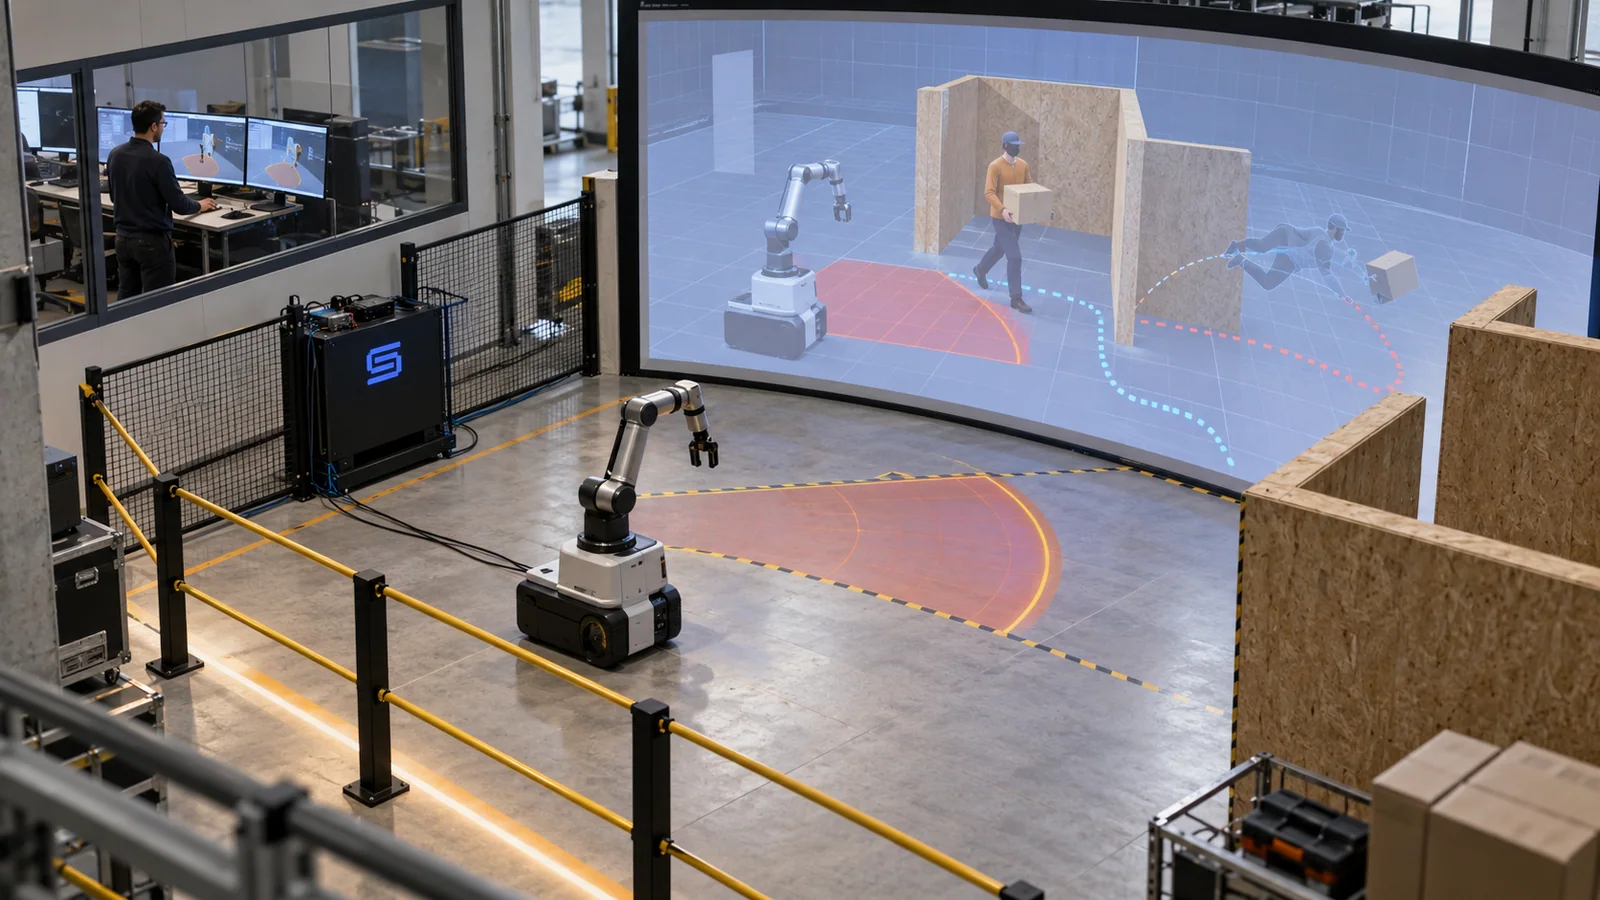
הבעיה ש־SafeWorld מציגה פשוטה לתיאור וקשה לבדיקה בשטח. רובוט במחסן או במפעל עשוי לפגוש עובד שיוצא מפינה עיוורת, סוחב קרטונים, מתכופף או נופל. חזרה פיזית על אלפי מצבים כאלה עלולה להיות איטית, יקרה ומסוכנת. החברה בונה גרסה דיגיטלית של הסביבה, מחברת אליה את תוכנת השליטה האמיתית של הרובוט ומריצה וריאציות רבות של תנועת אדם, מהירות ומרחק עצירה.
לפי TechCrunch, הסימולציות יכולות לרוץ בסביבות כמו Genesis או MuJoCo. החברה רוצה להפוך אירועים קודמים, לוגים ודרישות בטיחות לתרחישים שחוזרים אחרי שינוי תוכנה או שינוי בסביבת העבודה. כך צוותי הנדסה, בטיחות ותפעול יכולים להשוות התנהגות בין גרסאות ולשמור תיעוד של מה שנבדק. לפי הודעת ההשקה, בניית התרחישים נעשית בדפדפן ואינה דורשת ממפעיל הבדיקה מומחיות מוקדמת בכלי סימולציה. זהו שימוש ממוקד יותר בבינה מלאכותית מאשר הדגמת רובוט מרשימה: השאלה היא אם המערכת נשארת בטוחה גם במקרים הנדירים והמבולגנים.
מי עומד מאחורי החברה
SafeWorld נוסדה בידי ד״ר Ding Zhao, שמנהל את Safe AI Lab ב־Carnegie Mellon, היזם Kyle Wong ומהנדס הלמידה החישובית Simo Rachidi. החברה דיווחה על פיילוטים מוקדמים עם יצרני רכב, חברות אוטומציה למחסנים ויצרני ציוד רפואי, אך לא מסרה את שמותיהם או את תנאי ההתקשרות. שותף אחד שנחשף הוא Gritt Robotics, שמפתחת מערכות לרובוטים שעובדים בהקמת שדות סולאריים.
מה הכסף לא מוכיח
הגיוס מאפשר ל־SafeWorld להרחיב את הפלטפורמה והצוות, אבל הוא אינו הוכחה שהבדיקות מפחיתות תאונות בעולם האמיתי. החברה לא פרסמה עדיין שיעורי גילוי, השוואה לבדיקות מקובלות, תמחור או תוצאות של הערכה חיצונית. גם לא הוצג תקן בטיחות מסוים שלפיו המערכת כבר מוסמכת. המייסדים עדיין בוחנים אם המוצר יימכר כתוכנה לשימוש עצמי או כשירות בדיקה שמופעל בידי החברה.
ליצרני רובוטים ולמפעלים, הערך האפשרי הוא בדיקה רציפה אחרי כל שינוי, בלי להעמיד אדם במכוון מול תרחיש מסוכן. עם זאת, סימולציה אינה תחליף מלא לניסוי פיזי, והדיוק שלה תלוי במודל של הסביבה ושל ההתנהגות האנושית. השלב הבא שצריך לחפש הוא פרסום שיטת הערכה ניתנת לשחזור, לקוחות מזוהים ותוצאות שמראות קשר בין כשל שנמצא בסימולציה לבין תיקון שעבד באתר אמיתי.
מקורות
VibeTech
כתב/ת טכנולוגיה ב-VibeTech